
新华未来机遇对话丨镜识科技王宏涛:以分布式具身智能架构破解可靠性难题
镜识科技创始人兼首席科学家王宏涛表示,具身智能不会是单一技术路线,一种可行的技术路线是通过分布式具身智能架构解耦场景认知与运动控制,降低数据依赖,同时从本体可靠性入手推动规模化应用。
9月23日,由中国经济信息社数字经济研究中心举办的新华未来机遇对话·闯关——从“演示级智能”到“规模化应用”具身智能高质量发展研讨会在京举行。镜识科技(北京)有限公司(以下简称“镜识科技”)创始人兼首席科学家王宏涛表示,具身智能不会是单一技术路线,一种可行的技术路线是通过分布式具身智能架构解耦场景认知与运动控制,降低数据依赖,同时从本体可靠性入手推动规模化应用。
镜识科技是一家专注于人形机器人本体与具身智能技术研发的企业,致力于打造运动能力超越人类极限的通用机器人平台。王宏涛介绍,公司第一代博尔特机器人采用关节模组加结构件方案,目前正探索从底层架构到核心零部件的系统性创新。
王宏涛认为,机器人进入物理世界,智能层面主要包含两件事:一是对场景的认知能力,体现在长程规划和任务分解;二是运动控制能力。同时,破解具身智能泛化能力弱的瓶颈有两条路径:一是通过数据驱动实现泛化;二是在特定场景下联合大语言模型落地应用。硬件层面则必须解决可靠性问题。
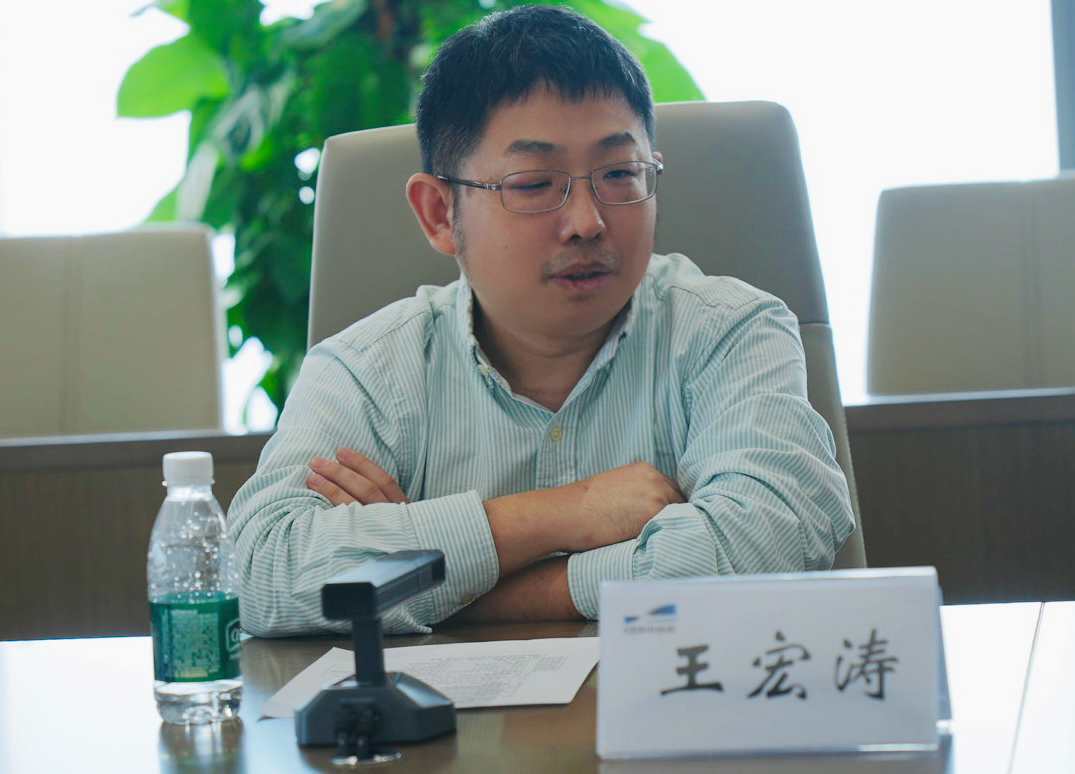
图为镜识科技王宏涛在研讨会上发言
在技术路线上,王宏涛提出分布式具身智能架构,其核心是将场景认知交给大语言模型和多模态大模型,将运动控制交给更垂类的运动技术模型。场景无穷无尽,运动本身数据量却很少,比如手势抓握和操纵按分类只有三十几种。王宏涛认为,把场景与运动强耦合,导致数据需求近乎无穷,而解耦后,所需数据量将大幅减少,泛化能力和场景适应能力反而更容易做好。
他以弹钢琴为例,机器人只需把指法和节奏映射到操作端,严格按指法、节奏和力度按键,作曲和曲谱转换则交给大模型。镜识科技近期将发布音乐大模型,可即时创作乐曲并现场流畅演奏。
王宏涛强调,人形机器人的核心价值在于通用性,不应在特定场景下与专用设备比拼效率。其大规模应用的关键在于跨越“效率拐点”,即综合能力全面超越人类。镜识科技的愿景是打造跑得快、跑得远、负载强、更灵巧的机器人。在落地场景上,王宏涛表示,当前教育科研仍占大头,政府端持续发力,行业端应用也在缓慢起步。未来进入家庭场景,还需解决隐私、伦理和安全问题,分布式集成智能架构中已设置安全层,也需要政策出台规范行业发展。
“新华未来机遇对话”系列研讨沙龙,旨在搭建高端智库交流平台,架起行业洞察趋势、凝聚共识、链接资源的桥梁。活动与业界人士共同聚焦未来产业发展,对行业热点、焦点、难点展开“头脑风暴”,以思想碰撞催生新思路,以集智聚力破解新难题。
编辑:林迎楠
版权声明:未经新华财经书面授权许可,严禁任何个人或机构以任何形式复制、引用本文内容或观点。
免责声明:新华财经(中国金融信息网)为新华社承建的国家金融信息平台。任何情况下,本平台所发布的信息均不构成投资建议。如有问题,请联系客服:400-6123115


















 微信扫码,支付元
 支付宝,支付元